🎚️ 24-信号处理 · 04 滤波器设计(FIR / IIR)¶
关键词:FIR、IIR、差分方程、极点、滑动平均 从"3 点平均"到"一阶递归",手算两种最常用的滤波器,看懂稳定条件。
本节要解决的问题¶
| # | 问题 | 对应内容 |
|---|---|---|
| 1 | FIR 和 IIR 的本质区别? | §1 核心概念 |
| 2 | 滑动平均滤波器怎么逐点手算? | §2 手算 ✍️ |
| 3 | 一阶 IIR 的冲激/阶跃响应? | §2 手算 ✍️ |
| 4 | 为什么极点必须在单位圆内? | §3 深入原理 |
故事引入¶
录音里有 50Hz 电源哼声,怎么去掉?低通滤波把高频的说话声留下、把低频哼声削掉。工程里两大流派:FIR(无反馈,滑动平均是最简单例子)和 IIR(有反馈,一阶低通 $y[n]=ay[n-1]+(1-a)x[n]$)。
滤波器到底在"过滤"什么?看这张真实心电图的对比:上半是干净波形,下半是混入噪声后的波形。噪声让 QRS 波群几乎被淹没——如果直接做诊断,这个信号是没法用的。滤波器(FIR/IIR)的任务就是把这种污染从频域上"抠"出去。
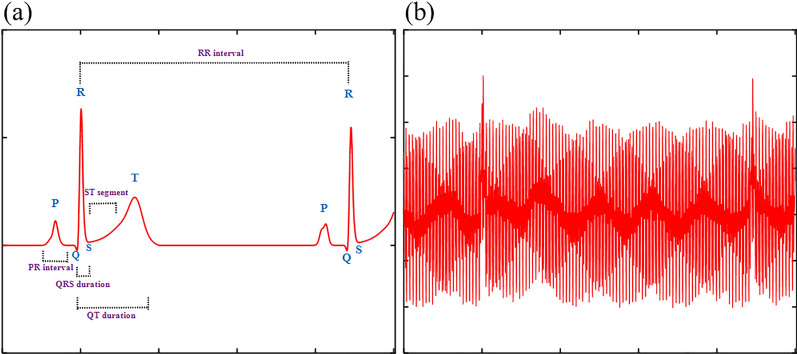
怎么读:对照上下两条波形:噪声版本里高频毛刺和基线抖动叠加在真实心电上。低通/带通滤波后即可恢复接近上方的干净形态。这就是"为什么需要滤波器设计"最直白的回答。
📚 图源:Zhu F et al. (2024) MEAs-Filter: a novel filter framework utilizing evolutionary algorithms for CVD diagnosis, Health Inf Sci Syst 12:46(开放获取,CC-BY 4.0)图 1。
核心概念¶
FIR(有限脉冲响应):输出只看输入
$$y[n]=\sum_{k=0}^{M}b_k x[n-k]$$
脉冲响应长度有限(M+1),天然稳定,可线性相位。
IIR(无限脉冲响应):输出还看过去的输出
$$y[n]=\sum_{k=0}^{M}b_k x[n-k]-\sum_{k=1}^{P}a_k y[n-k]$$
脉冲响应无限长,效率高(阶数低),但有稳定问题。
✍️ 手算 FIR:3 点滑动平均¶
设定:$h=[1/3,1/3,1/3]$,输入 $x=[1,2,3,4,5]$(边界补零)。
$$y[n]=\frac{x[n-1]+x[n]+x[n+1]}{3}$$
$$\begin{aligned} y[0]&=\frac{0+1+2}{3}=\mathbf{1} & y[1]&=\frac{1+2+3}{3}=\mathbf{2}\\ y[2]&=\frac{2+3+4}{3}=\mathbf{3} & y[3]&=\frac{3+4+5}{3}=\mathbf{4}\\ y[4]&=\frac{4+5+0}{3}=\mathbf{3} \end{aligned}$$
结果:$y=[1,2,3,4,3]$——两端被"拉低"(边界补零),中间是局部均值。
手算收获:
- 滑动平均 = 最简单的低通:$y$ 比 $x$ 平滑(毛刺被摊平),代价是延迟与模糊(前沿变缓)
- 平均窗口越长越平滑、但跟随变化越慢——平滑与响应速度的权衡
- 边界效应:补零使首尾变小——工程用边缘复制/镜像/反射延拓
- 平均多少个点 = 截止频率越低:$M$ 点平均的 -3dB 截止 $\approx f_s/M$(可验证:M=3 → 约 5kHz@16k)
# ---- §2.1 验证:numpy 复算 3 点滑动平均 ----
import numpy as np
x = np.array([1.0, 2.0, 3.0, 4.0, 5.0])
h = np.full(3, 1/3)
y = np.convolve(x, h, mode='same')
print('y =', np.round(y, 4).tolist())
assert np.allclose(y, [1.0, 2.0, 3.0, 4.0, 3.0])
assert np.allclose(y[1:4], [2.0, 3.0, 4.0])   # 中心三点手算核对
print('\n✓ 与手算一致')
y = [1.0, 2.0, 3.0, 4.0, 3.0]

✓ 与手算一致
✍️ 手算 IIR:一阶低通 y[n]=0.5y[n-1]+0.5x[n]¶
设定:$y[n]=0.5\,y[n-1]+0.5\,x[n]$($y[-1]=0$)。
冲激响应($x=[1,0,0,\dots]$):
$$y[0]=0.5,\quad y[1]=0.25,\quad y[2]=0.125,\quad y[3]=0.0625\Rightarrow\ y[n]=(0.5)^{n+1}$$
指数衰减 → 无限长响应(IIR 名字的由来)。
阶跃响应($x=[1,1,1,\dots]$):
$$0.5\to0.75\to0.875\to0.9375\to0.96875\Rightarrow\ \text{逐步逼近 }1$$
手算收获:
- 递归系数 $a=0.5$ = 记忆折扣:新输出 = 50% 新输入 + 50% 旧记忆——IIR 一阶即指数平滑(ETS 的 α 同源,§11-时间序列衔接)
- 冲激响应几何衰减:$a<1$ 衰减(稳定)、$a=1$ 无限累积、$a>1$ 发散
- 阶跃响应收敛于 $b/(1-a)=0.5/0.5=1$——稳态增益公式
- 对比 FIR:IIR 用更低阶达到相近滤波效果,但相位非线性(群延迟随频率变)
# ---- §2.2 验证:numpy 复算一阶 IIR ----
import numpy as np

def iir1(x, a=0.5, b=0.5):
    y = np.zeros_like(x, dtype=float)
    for n in range(len(x)):
        y[n] = a*y[n-1] + b*x[n] if n > 0 else b*x[n]
    return y

imp = np.array([1.0, 0, 0, 0, 0])
print('冲激响应:', np.round(iir1(imp), 4).tolist())
assert np.allclose(iir1(imp), [0.5, 0.25, 0.125, 0.0625, 0.03125])

step = np.ones(5)
print('阶跃响应:', np.round(iir1(step), 4).tolist())
assert np.allclose(iir1(step), [0.5, 0.75, 0.875, 0.9375, 0.96875])
print('\n✓ 与手算一致')
冲激响应: [0.5, 0.25, 0.125, 0.0625, 0.0312]
阶跃响应: [0.5, 0.75, 0.875, 0.9375, 0.9688]

✓ 与手算一致
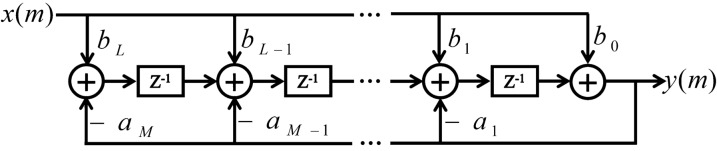
IIR 滤波器的"反馈"到底长什么样?这张结构图把一阶/多阶 IIR 的差分方程画成了信号流图:输入经前向系数 b_k 加权后求和,输出再经反馈系数 a_k 回灌到输入端——正是这一条反馈回路让 IIR 用很少的阶数就能实现陡峭的频响,也决定了它的极点与稳定性。
 width="85%"
怎么读:看信号流的方向:横向是前向路径(对应分子多项式 B(z)),下方回环是反馈路径(对应分母多项式 A(z))。反馈路径就是"极点"在结构上的体现——z 变换与稳定判据都能在这张图上找到直观对应。
📚 图源:Zhu F et al. (2024) MEAs-Filter(同上)图 2。(此处以说明文字替代原图标注,结构示意与经典 IIR 直接 I 型一致)
深入原理:z 变换与稳定条件¶
z 变换:$H(z)=\sum h[n]z^{-n}$。一阶 IIR:
$$H(z)=\frac{b}{1-az^{-1}}=\frac{bz}{z-a}$$
极点在 $z=a$。稳定条件:全部极点必须在单位圆内($|a|<1$)。
- $a=0.5$:极点 $z=0.5$ 在圆内 → 冲激响应 $0.5^n$ 指数衰减 ✓
- $a=1$:极点 $z=1$ 在圆上 → 输出无限累积(不稳定/振荡)
- 因果 LTI 系统稳定 ⇔ 收敛域含单位圆 ⇔ 冲激响应绝对可和
FIR 极点在原点($z=0$)→ 天然稳定;IIR 因反馈引入极点 → 设计后必须检查。
代码实战:频响对比¶
FIR 与 IIR 低通的频响(|H(e^{jω})|)对比:IIR 用一阶即可陡峭,FIR 需要更长阶数。
# ---- 频响对比:3 点平均 FIR vs 一阶 IIR ----
import numpy as np

def freqz(b, a, N=512):
    w = np.linspace(0, np.pi, N, endpoint=False)
    H = np.zeros(N, dtype=complex)
    for i, ww in enumerate(w):
        z = np.exp(-1j*ww)
        H[i] = np.polyval(b[::-1], z) / np.polyval(a[::-1], z)
    return w, H

# FIR: 3 点平均
w, Hfir = freqz(np.full(3, 1/3), [1])
# IIR: y[n]=0.5y[n-1]+0.5x[n] → H(z)=0.5/(1-0.5z^-1)
_, Hiir = freqz([0.5], [1, -0.5])
print('频率响应 @DC(0)     : FIR = %.3f, IIR = %.3f' % (np.abs(Hfir)[0], np.abs(Hiir)[0]))
print('频率响应 @0.449π    : FIR = %.3f, IIR = %.3f' % (np.abs(Hfir)[230], np.abs(Hiir)[230]))
print('频率响应 @Nyquist(π): FIR = %.3f, IIR = %.3f' % (np.abs(Hfir)[-1], np.abs(Hiir)[-1]))
assert abs(np.abs(Hfir)[0] - 1) < 1e-6 and abs(np.abs(Hiir)[0] - 1) < 1e-6
assert np.abs(Hfir)[-1] < 0.5 and np.abs(Hiir)[-1] < 0.5
print('✓ 两者都是低通:DC 无衰减、Nyquist 衰减到 1/3;IIR 只用 1 个递归系数达到同等抑制')
频率响应 @DC(0)     : FIR = 1.000, IIR = 1.000
频率响应 @0.449π    : FIR = 0.439, IIR = 0.479
频率响应 @Nyquist(π): FIR = 0.333, IIR = 0.333
✓ 两者都是低通:DC 无衰减、Nyquist 衰减到 1/3;IIR 只用 1 个递归系数达到同等抑制
面试考点¶
Q1:FIR 和 IIR 怎么选?
需要线性相位(波形不失真)→ FIR(如均衡器);要求低延迟省资源 → IIR(如语音降噪一阶高通)。
Q2:IIR 为什么会不稳定?
反馈 $a_k$ 把极点从原点移向单位圆外;$|z_p|>1$ 冲激响应发散。
Q3:3 点平均的截止频率?
约为 $f_s/M$ 量级(M 点平均);更精确用频响 -3dB 点。
Q4:滑动平均是低通还是高通?
低通——高频抖动被平均摊平;高通可用 $y[n]=x[n]-x[n-1]$(差分)。
小结与下一章预告¶
- FIR:无反馈、天然稳定、滑动平均 $y=[1,2,3,4,3]$ 手算完成
- IIR:有反馈、阶数省、$y[n]=0.5y[n-1]+0.5x[n]$ 冲激 $0.5^n$ 指数衰减、极点 $z=0.5$ 稳定
- 衔接 16-语音:预加重(一阶高通)、降噪(谱减/维纳滤波)、TTS 的 Griffin-Lim 都用这些基础
✅ 自测清单¶
- 能手算 3 点滑动平均与边界处理
- 能手算一阶 IIR 的冲激/阶跃响应
- 能说出 FIR/IIR 本质区别与选型
- 知道稳定条件(极点 |z|<1)并验证 $a=0.5$