🧮 24-信号处理 · 06 z 变换与系统分析¶
关键词:z 变换、传递函数、极点零点、稳定 卷积在时域是"翻褶相乘求和",在 z 域只是一次乘法——系统分析从"算"变成"看图"。
本节要解决的问题¶
| # | 问题 | 对应内容 |
|---|---|---|
| 1 | z 变换定义与收敛域(ROC)? | §1 核心概念 |
| 2 | 常见序列的 z 变换怎么手算? | §2 手算 ✍️ |
| 3 | 极点在单位圆内/上/外各意味着什么? | §3 深入原理 |
| 4 | 频率响应怎么从零极点图读出来? | §4 代码实战 |
故事引入¶
两个 LTI 系统串联,时域要算一遍长卷积;在 z 域只需把两个传递函数乘起来。更重要的是:把 H(z) 的极点点在复平面上,系统的稳定与频响一眼可读——这是信号与系统最优雅的一张图。
核心概念¶
z 变换:
$$X(z)=\sum_{n=-\infty}^{\infty}x[n]z^{-n}$$
常见变换对:
| 序列 | z 变换 | ROC | | --- | --- | --- | | $\delta[n]$ | 1 | 全平面 | | $u[n]$ | $z/(z-1)$ | $|z|>1$ | | $a^n u[n]$ | $1/(1-az^{-1})$ | $|z|>|a|$ | | $\delta[n-k]$ | $z^{-k}$ | $z\ne0$ |
核心性质:卷积定理 $x*h \leftrightarrow X(z)H(z)$;时移 $x[n-k]\leftrightarrow z^{-k}X(z)$。
✍️ 手算 z 变换与频响¶
设定 A:有限序列的 z 变换
$$h=[1,\ 0.5,\ 0.25]\Rightarrow H(z)=1+0.5z^{-1}+0.25z^{-2}$$
在 $z=2$ 处:$H(2)=1+0.25+0.0625=\mathbf{1.3125}$。
设定 B:一阶 IIR 的频率响应(闭环 §04)
$$H(z)=\frac{0.5}{1-0.5z^{-1}},\quad z=e^{j\omega}$$
$$|H(0)|=\frac{0.5}{1-0.5}=\mathbf{1},\qquad |H(\pi)|=\frac{0.5}{1+0.5}=\mathbf{0.333}$$
与 §04 手算的 DC=1、Nyquist=1/3 完全一致——频响就是 z 域在单位圆上的取值。
设定 C:阶跃响应的闭式
阶跃输入 $X(z)=z/(z-1)$,输出
$$Y(z)=H(z)X(z)=\frac{0.5z}{(z-1)(z-0.5)}\xrightarrow{\text{部分分式}} y[n]=1-(0.5)^{n+1}$$
验证:$n=0,1,2$ → $0.5,0.75,0.875$(§04 逐项一致)。
手算收获:
- z 变换把卷积变乘法、差分方程变代数方程——复杂度从"算"降为"代"
- 极点是传递函数的"记忆":$z=0.5$ 的极点对应时域 $0.5^n$——极点位置直接读出冲激响应形态
- 部分分式展开是 z 域求逆的核心技能:一阶极点 → 指数序列
- 频响 $H(e^{j\omega})$ = 零极点向量的模商——下面零极点图就是"看图说话
# ---- §2.1 验证:numpy 复算 z 变换 ----
import numpy as np
# 有限序列 z 变换
h = np.array([1.0, 0.5, 0.25])
Hz2 = 1 + 0.5/2 + 0.25/4
print('H(z)=1+0.5z⁻¹+0.25z⁻², z=2 →', Hz2)
assert Hz2 == 1.3125

# 一阶 IIR 频响
def Hiir(w): return 0.5/np.abs(1 - 0.5*np.exp(-1j*w))
print('|H(0)| = %.4f, |H(π)| = %.4f' % (Hiir(0), Hiir(np.pi)))
assert abs(Hiir(0) - 1.0) < 1e-9 and abs(Hiir(np.pi) - 1/3) < 1e-9

# 阶跃响应闭式 y[n]=1-(0.5)^(n+1)
n = np.arange(4)
print('阶跃响应闭式:', np.round(1 - 0.5**(n+1), 4).tolist())
assert np.allclose(1 - 0.5**(n+1), [0.5, 0.75, 0.875, 0.9375])
print('\n✓ 与手算一致')
H(z)=1+0.5z⁻¹+0.25z⁻², z=2 → 1.3125
|H(0)| = 1.0000, |H(π)| = 0.3333
阶跃响应闭式: [0.5, 0.75, 0.875, 0.9375]

✓ 与手算一致
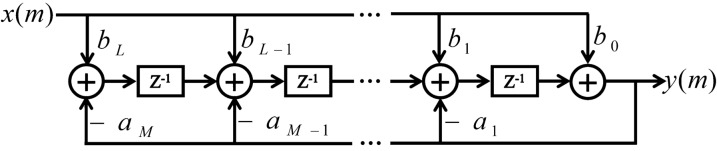
z 变换把差分方程变成传递函数 H(z)=B(z)/A(z),而分母多项式 A(z) 的根——极点——直接决定系统稳定性。为了看清极点从哪来,先看真实 IIR 滤波器的实现结构:反馈路径上的系数 a_k 正是分母多项式的系数,反馈回路越深,对应极点离原点越远。
 width="85%"
怎么读:图中的反馈回环(下方横向路径)对应 A(z) 各项;极点在 z 平面单位圆内的条件,在结构上就是反馈系数取值不至于让回路"发散"。零极点图、稳定判据与这张结构图三者互通。
📚 图源:Zhu F et al. (2024) MEAs-Filter(同上)图 2。
深入原理:零极点图与稳定判据¶
传递函数:$H(z)=\frac{B(z)}{A(z)}=\frac{b_0\prod(z-z_i)}{\prod(z-p_i)}$
- 零点 $z_i$:$H(z_i)=0$,陷波(该频率被抑制)
- 极点 $p_i$:$H(p_i)\to\infty$,共振峰(该频率被放大)
稳定判据:因果 LTI 稳定 ⇔ 全部极点 $|p_i|<1$(单位圆内)
- $|p|=0.5$:指数衰减 → 稳定
- $|p|=1$:等幅振荡(临界)
- $|p|>1$:指数发散 → 不稳定
频率响应几何法:
$$|H(e^{j\omega})|=\frac{\prod|e^{j\omega}-z_i|}{\prod|e^{j\omega}-p_i|}$$
单位圆上的点到零点/极点的距离之比——极点在圆内靠近单位圆 = 尖峰(谐振)。
代码实战:零极点 → 频响¶
一阶 IIR 极点 $p=0.5$:从单位圆上走一圈,$\omega=0$ 处距极点最近($|1-0.5|=0.5$)增益最大 1,$\omega=\pi$ 处最远($|{-1}-0.5|=1.5$)增益最小 1/3。
# ---- 零极点几何解释频响 ----
import numpy as np
p = 0.5
w = np.array([0.0, np.pi/2, np.pi])
g = 0.5 / np.abs(1 - p*np.exp(-1j*w))
print('ω=0     : 距极点 |1-p| =', abs(1-p), '→ 增益', round(g[0], 3))
print('ω=π/2   : 增益', round(g[1], 3))
print('ω=π     : 距极点 |−1−p| =', abs(-1-p), '→ 增益', round(g[2], 3))
assert abs(g[0] - 1.0) < 1e-9 and abs(g[2] - 1/3) < 1e-9
print('✓ 极点在 ω=0 一侧 → 低通(极点越靠近单位圆,峰越尖)')
ω=0     : 距极点 |1-p| = 0.5 → 增益 1.0
ω=π/2   : 增益 0.447
ω=π     : 距极点 |−1−p| = 1.5 → 增益 0.333
✓ 极点在 ω=0 一侧 → 低通(极点越靠近单位圆,峰越尖)
面试考点¶
Q1:为什么说 z 变换是信号处理的总纲?
采样、卷积、差分方程、频率响应、稳定判据都统一在 z 域:$z=e^{j\omega}$ 退化为 DTFT,$z=e^{sT}$ 联系 s 域。
Q2:极点在单位圆上会怎样?
冲激响应等幅振荡(如 $z=\pm1$ 的累加器/振荡器),工程上谐振器就把极点放在圆内贴近单位圆。
Q3:最小相位系统是什么?
零点和极点都在单位圆内——逆系统稳定,相位延迟最小。
Q4:和 IIR 稳定性的关系?
IIR 的反馈系数就是 $A(z)$ 的系数:设计完必须检查 $A(z)$ 的根都在单位圆内(§07 数字化会踩这个坑)。
小结与下一章预告¶
- z 变换:卷积→乘法、差分→代数;$H(z)$ 在 $z=e^{j\omega}$ 就是频响
- 极点决定稳定性:$|p|<1$ 稳定;频响 = 单位圆到零极点的距离比
- 下一章:用这些工具设计滤波器——Butterworth/双线性变换/FIR 窗函数法
✅ 自测清单¶
- 能手算常见序列的 z 变换(δ、u[n]、aⁿu[n])
- 能手算一阶 IIR 频响(DC/Nyquist)并联系 §04
- 能解释零极点图与稳定判据
- 知道卷积定理与部分分式求逆的思路